-
1.1
-
インバータの役割り
産業用のインバータの場合、対象のモータは一般的には、3相かご形(誘導)モータとなります。
(ここでは、簡単に説明するため、3相モータ、あるいは単にモータと呼びます。)
[ インバータの概念 ]
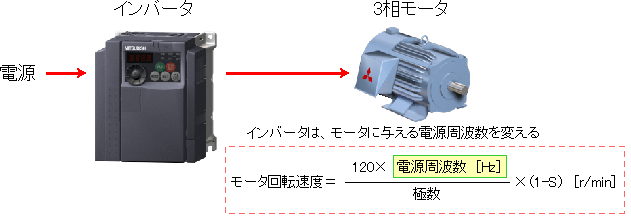
| 同期回転速度(N 0) | N 0= (120×電源周波数) / 極数 |
| 極数 | 各モータの構造で決定されます。 例)4極の場合は4Pのように表記。 |
| すべり(S) | 定格運転時では、通常 S = 0.03~0.05 程度。 停止時は S = 1 に相当。 |
モータの回転速度は、モータに与える電源周波数とモータの極数でほぼ決定されます。
モータの極数は、自由・連続的に変えることはできません。
一方、電力会社から供給される電源周波数も固定(50Hzまたは60Hz)ですが、周波数を自在に作り出すことができれば、モータの回転速度を自在に変化させることができます。
インバータはこの点に着目し、周波数を自在に作り出す目的で構成された装置です。