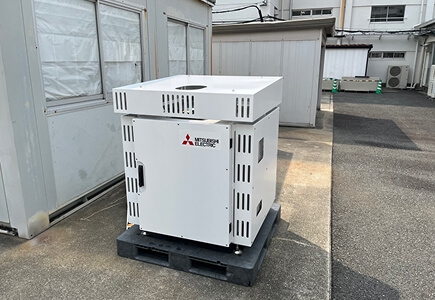
水蒸気・風計測ライダーは水蒸気・風分布のリアルタイム計測により、気象観測の分野においては積乱雲発生の原因となる水蒸気収束を検出し、スピーディな気象予測に役立ちます。
水蒸気・風計測ライダーとは
また、都市ヒートアイランド現象等の環境計測、工場付近の拡散モニタリング、大気中の電波伝搬モニタリングなどの大気環境コンサルティング分野にも活用されることが期待されています。
システム概要・測定原理
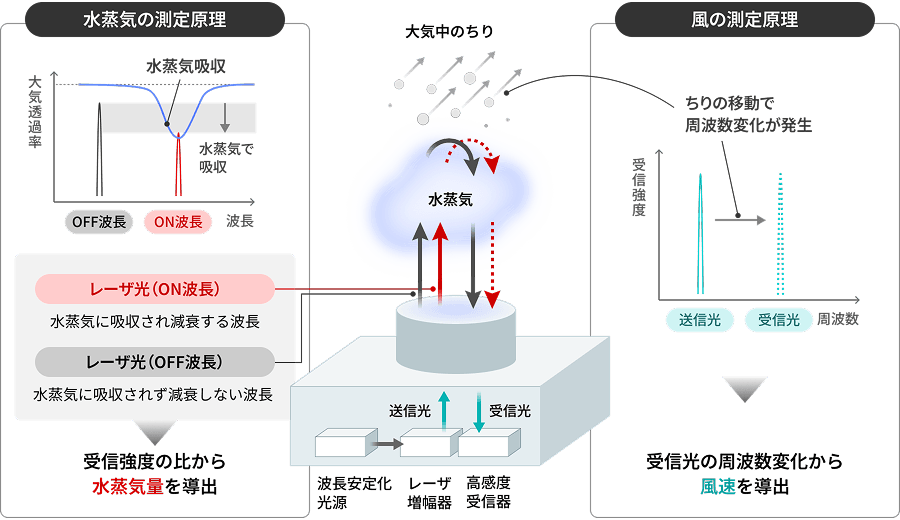
水蒸気に吸収される波長と吸収されない波長を交互に照射し、大気中のエアロゾル粒子*1による散乱光の強度比を測定することにより、大気中の水蒸気量を検出します。
同時に、エアロゾル粒子の動きで発生する周波数の変化から風の流れを検出し、4視線の観測のベクトル合成により上空の風速・風向の観測が可能です。
※1 エアロゾル粒子:大気中に存在する固体または液体の小さな粒子
主な特徴
- エアロゾル粒子が存在する対流圏下層(距離最大2.5km*2)において、昼夜問わず高精度に、水蒸気と風の同時測定可能
- レーダでは観測できない水蒸気とその動きの観測が可能。雲が発生する前の水蒸気の収束状態をリアルタイムに検出
- 目に安全なアイセーフ波長のレーザを用いた人体への安全性と、全光ファイバ型による小型/高信頼性/耐環境性を実現
- LANを用いた遠隔からの操作やデータ取得が可能。電源と通信装置があれば設置場所を選ばず24時間無人の運用が可能
※2 標準大気条件において、観測高度0.9km(水蒸気)、1.5km(風)が可能です。観測距離は大気の状態(エアロゾル粒子による後方散乱強度、大気の乱流度など)と観測パラメータ(分解能、積算時間など)に依存します。観測対象や目的によって最適な条件は異なりますので、詳細はご相談ください。
具体的な活用シーン
- 積乱雲の「卵」を捉える: 集中豪雨をもたらす積乱雲が発生・発達するには、下層の大気に多量の水蒸気が流入することが不可欠です。この装置は、雲ができる前の段階である「水蒸気の流入」を直接観測します。
- 気象予測モデルへのデータ提供: 現在の気象予測では、海上や陸上低層の水蒸気データが不足していることが課題です。本装置の観測データを気象庁などの予測モデルに組み込む(データ同化)ことで、予測の精度を高めます。
社会課題の解決
- ゲリラ豪雨・線状降水帯の早期警戒: 豪雨が発生する数時間前に、どのエリアで危険が高まるかをより正確に予測できるようになります。
- 適切な避難行動の支援: 予測のリードタイム(準備時間)が延びることで、自治体の避難勧告や住民の避難行動をより迅速かつ的確に行えるようになり、水害による犠牲者の軽減に貢献します。
- 航空安全への寄与: 乱気流やダウンバーストなどの風況変化を精密に捉えることで、空港周辺の安全運用にも応用が期待されます。
データ同化による水蒸気・風情報の気象予測改善効果(例)
水蒸気・風の観測データを用いて、気象庁気象予測をオフラインで補正(データ同化)することにより、目標とする2~3時間後の降雨分布が改善することが確認されています。(国立研究開発法人防災科研技術研究所との共同研究成果※3)
※3 赤間他、日本気象学会2026年度秋季大会にて発表 予稿集P238掲載
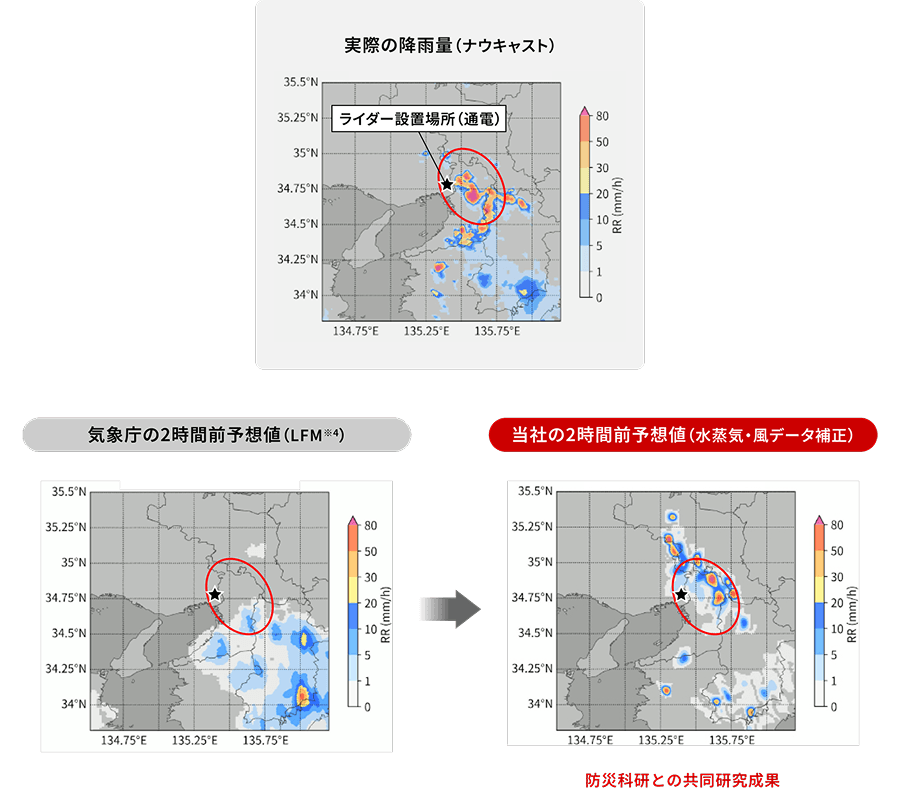
※4 LFM:Local Forecast Model(局地数値予報モデル)